
Sisälogistiikan murros ja vanhojen tehtaiden automaatiohaasteet
Brownfield-tehtaassa automaatio ei ala tyhjältä pöydältä. Tuotantolinjat, varastopaikat, trukkiliikenne, kulkuväylät ja turvallisuusjärjestelyt ovat jo olemassa, ja niiden muuttaminen voi pysäyttää tuotannon päiviksi tai viikoiksi. Samaan aikaan materiaalien siirrot ovat usein yksi suurimmista piilokustannuksista: työntekijät käyttävät aikaa odottamiseen, keräilyyn, trukkiajoon ja puolivalmiiden tuotteiden siirtämiseen työpisteiden välillä.
Perinteinen automaattinen vihivaunu eli AGV on palvellut teollisuutta pitkään. Sen vahvuus on ennakoitava toiminta vakaassa ympäristössä, mutta toteutus voi edellyttää magneettinauhoja, ohjauskaapeleita, heijastimia, QR-koodeja tai muita kiinteitä reittirakenteita. Lattian jyrsintä, kaapelointi tai kuluneiden ohjausnauhojen uusiminen ei kuitenkaan yleensä sovi tuotantotilaan, jossa layout muuttuu, lattiaa pestään tai trukkiliikenne on vilkasta.
Pähkinänkuoressa:
- AGV seuraa yleensä ennalta määriteltyä reittiä ja tarvitsee sitä tukevan infrastruktuurin.
- AMR hyödyntää antureita, kartoitusta ja SLAM-navigointia (simultaneous localization and mapping) liikkumiseen ilman kiinteää ajouraa.
- AMR voi soveltua erityisen hyvin vanhaan tehtaaseen, jossa tuotantoa ei voida pysäyttää laajan lattiaremontin vuoksi.
- Investointipäätös kannattaa perustaa materiaalivirtojen mittaamiseen, turvallisuusanalyysiin ja rajattuun pilottiin, ei pelkästään laitteen hankintahintaan.
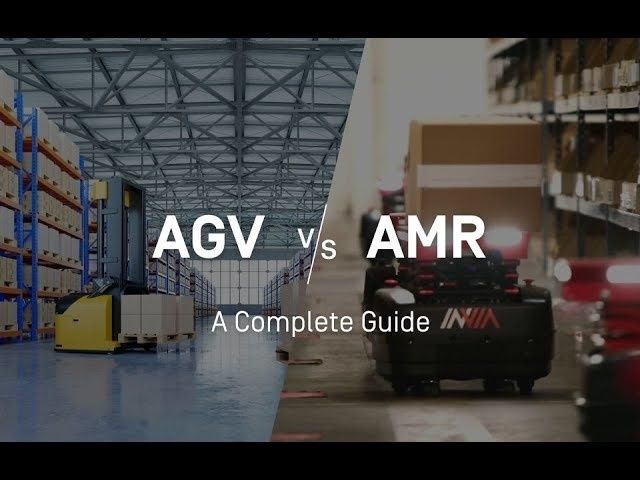
Tässä artikkelissa tarkastellaan, miten AGV ja AMR eroavat toisistaan, mitä olemassa oleva kiinteistö asettaa ratkaisulle ja miten käyttöönotto voidaan toteuttaa vaiheittain. Tavoitteena on löytää käytännöllinen etenemismalli, jossa sisälogistiikkaa modernisoidaan ilman tarpeettomia lattiainvestointeja ja pitkiä tuotantokatkoksia.
Miten perinteinen AGV ja autonominen AMR eroavat teknisesti toisistaan
AGV:n peruslogiikka on suoraviivainen: ajoneuvo kulkee ennalta määriteltyä reittiä, pysähtyy määritellyissä pisteissä ja suorittaa sille annetun kuljetustehtävän. Reitti voidaan toteuttaa esimerkiksi magneettinauhalla, lattiaan asennetulla johdolla, heijastimilla tai QR-koodeilla. Tämä on toimiva ratkaisu, kun kuljetusmäärät, pisteet ja ajourat pysyvät pitkään muuttumattomina.
AMR puolestaan muodostaa ympäristöstään digitaalisen kartan ja paikantaa itsensä sen perusteella. LiDAR mittaa ympäristöä laserpulssien avulla, kamerat tunnistavat kohteita ja ohjelmisto yhdistää havaintoja karttaan. SLAM-algoritmi mahdollistaa samanaikaisesti kartan rakentamisen ja robotin sijainnin arvioinnin. Kun kulkuväylälle ilmestyy lava tai ihminen, AMR voi hidastaa, pysähtyä ja etsiä vaihtoehtoisen reitin, jos järjestelmän turvallisuuskonsepti ja liikennesuunnittelu sen sallivat.
| Ominaisuus | AGV | AMR |
|---|---|---|
| Reitin määrittely | Kiinteä ajoura tai muu ennalta määritelty ohjaus | Ohjelmistopohjainen kartta ja dynaaminen reititys |
| Infrastruktuuri | Voi edellyttää magneettinauhaa, kaapelointia, heijastimia tai koodeja | Tyypillisesti anturit, kartoitus ja latausratkaisu ilman kiinteää ajouraa |
| Reitin muuttaminen | Usein fyysinen tai laaja järjestelmämuutos | Usein ohjelmistolla, karttaa ja liikennesääntöjä päivittämällä |
| Esteen kohtaaminen | Tyypillisesti pysähtyy ja odottaa reitin vapautumista | Voi arvioida vaihtoehtoisen reitin ja jatkaa turvallisuusehtojen täyttyessä |
| Sopiva toimintaympäristö | Vakaa, toistuva ja tarkasti rajattu kuljetusprosessi | Muuttuva tuotanto, jaetut työtilat ja useat kuljetustehtävät |
| Kustannusprofiili | Voi sisältää merkittävän alkuinvestoinnin rakennukseen ja asennukseen | Alkuinvestointi painottuu robotteihin, ohjelmistoon ja käyttöönottoon |
Historiallisesti automaattinen materiaalinkäsittely on rakentunut kiinteiden kuljettimien ja ohjattujen ajoneuvojen ympärille. Moderni mobiilirobotiikka siirtää painopistettä fyysisestä infrastruktuurista ohjelmistoon, antureihin ja laivuehallintaan. Alan vakiintuneesta käsitteistöstä saa taustaa tutustumalla kuvaukseen automated guided vehicle -järjestelmistä. Käytännössä tämä tarkoittaa, että robotin käyttöönotto voidaan suunnitella tuotannon ehdoilla eikä kiinteistöä tarvitse välttämättä muuttaa robotin ehdoilla.
Lattiarakenteet ja olemassa olevan kiinteistön reunaehdot
Brownfield-ympäristössä lattia ei ole abstrakti taso kartalla. Betonissa voi olla korkeuseroja, kuluneita ajouria, halkeamia, kynnyksiä, viemärikansia ja kaapelikanavia. Lisäksi tuotantoprosessi synnyttää tilapäisiä esteitä: työkalukärryjä, vaihtolavoja, pakkausmateriaaleja ja huoltotöiden aikana siirrettyjä koneita. Ratkaisun on siis toimittava todellisessa käyttöympäristössä, ei ainoastaan siistissä testialueessa.
Kiinteän magneettiteipin tai lattiamaalauksen heikkous näkyy erityisesti tiloissa, joissa kulutus on kovaa, lattiaa pestään tai ajolinjoja muutetaan usein. Teippi voi irrota, maalaus kulua ja lattiaan asennettu kaapeli vaurioitua korjausten yhteydessä. Muutoksen kustannus ei rajoitu materiaaleihin, vaan mukaan tulee tuotantokatkos, työalueen eristäminen ja järjestelmän uudelleenvalidointi.
AMR:n etu on infrastruktuurin kevyempi rooli, mutta autonominen navigointi ei poista lattian fyysisiä rajoitteita. Pyörästö, renkaat, maavara, jousitus ja kuorman painopiste vaikuttavat siihen, miten robotti ylittää kynnyksiä tai epätasaisuuksia. Raskaita lavoja kuljetettaessa myös jarrutusmatka, kääntösäde ja lattian kitka on mitattava käytännössä.
Hyödyt ja reunaehdot kannattaa arvioida samassa tarkastelussa:
- AMR voi vähentää lattian rakenteisiin tehtäviä muutoksia ja nopeuttaa pilotin aloittamista.
- Epätasaisuudet, kosteus, pöly, lämpötilavaihtelut ja liukkaus on silti huomioitava laitevalinnassa.
- Kapeat käytävät edellyttävät tarkkaa liikennesuunnittelua, vaikka reittiä ei olisi fyysisesti merkitty.
- Kuormankantokyky, latausrytmi ja työvuorojen kuljetustarve on mitoitettava yhtä aikaa.
Esimerkiksi suomalaisessa konepajassa AMR voi siirtää puolivalmisteita koneistuksesta kokoonpanoon ilman, että kulkuväylille liimataan uusia ohjausnauhoja. Jos tuotantosolu siirtyy myöhemmin muutaman metrin, kartta ja tehtävälogiikka voidaan päivittää, mutta turvallisuusalueet, pysäytyspisteet ja toiminnanohjaus on testattava uudelleen.
Turvallisuusstandardit ja ihmisten kanssa jaettu työtila
Turvallisuus ei ole AGV:n ja AMR:n välillä yksinkertainen kilpailu siitä, kumpi pysähtyy nopeammin. AGV:n ennakoitava reitti voi olla turvallinen, kun alue on selkeästi rajattu ja liikenne vähäistä. AMR:n vahvuus on ympäristön jatkuva havainnointi, nopeuden sovittaminen ja mahdollinen reitin uudelleenvalinta. Molemmat edellyttävät kuitenkin riskien arviointia, asianmukaisia suojauksia ja toimivaa hätäseisjärjestelmää.
Turvalaserskannerit valvovat robotin ympärillä olevia alueita ja voivat muodostaa eri nopeus- ja pysäytysvyöhykkeitä. 3D-kamerat auttavat havaitsemaan kohteita, joita kaksiulotteinen mittaus ei tunnista riittävän hyvin. Antureiden toiminta on varmistettava myös muuttuvassa valaistuksessa, pölyssä, heijastavilla pinnoilla ja tilanteissa, joissa kuorma peittää osan näkökentästä.
Riskit ja hallintakeinot on kuvattava ennen pilotin käynnistämistä. Kapeassa käytävässä vaihtoehtoinen reitti ei välttämättä ole mahdollinen, kuollut kulma voi jäädä antureiden näkökentän ulkopuolelle ja trukki voi ylittää AMR:n reitin nopeasti. Liikennesäännöt, etuajo-oikeudet, nopeusrajat, risteysten näkyvyys ja jalankulkijoiden kulkureitit on määriteltävä yhdessä tuotannon ja työsuojelun kanssa.
- Rajaa testialue ja merkitse poikkeavat liikennejärjestelyt selkeästi.
- Määritä trukkien, jalankulkijoiden ja mobiilirobottien kohtaamistilanteet.
- Testaa pysähtyminen, esteen ohitus, lataukseen siirtyminen ja häiriöstä palautuminen.
- Kirjaa turvallisuuteen liittyvät tapahtumat ja seuraa toistuvia pysähdyksiä.
- Varmista henkilöstön perehdytys sekä ohjeet robotin turvalliseen vapauttamiseen.
Mittaus tekee turvallisuudesta hallittavaa. Pysähtymisten määrä, väärät hälytykset, paikannustarkkuus, tehtävien onnistumisprosentti ja liikenteen sujuvuus kertovat, toimiiko järjestelmä tuotannon todellisessa rytmissä. Objektiivista näkökulmaa mobiilirobottien esteiden havainnointiin ja navigointiin tarjoaa myös NIST:n mobile robot systems -arviointikehys. Standardit ja arviointimenetelmät eivät korvaa työpaikan omaa riskianalyysiä, mutta ne auttavat rakentamaan vertailukelpoisen testausmallin.
Askeleet onnistuneeseen modernisointiin ilman tuotantoseisokkeja
AMR-hanke onnistuu harvoin pelkällä laitteen toimituksella. Tarvitaan prosessikuvaus, tekninen kartoitus, ohjelmistointegraatio, turvallisuussuunnittelu ja henkilöstön hyväksyntä. Pienelle ja keskisuurelle yritykselle järkevin eteneminen on rajattu pilotti, jossa yksi materiaalivirta automatisoidaan ja tuloksia verrataan lähtötilanteeseen.
Näin pääset alkuun viidellä vaiheella:
- Mittaa materiaalivirrat ja pullonkaulat. Selvitä, kuinka monta kuljetusta työvuorossa tehdään, kuinka kauan odotuksiin kuluu aikaa ja missä virheet syntyvät. Seuraa myös trukkien käyttöastetta, kuljetusetäisyyksiä, keräilyn täsmällisyyttä ja tuotannon seisokkien aiheuttamia kustannuksia. Nopeasti automatisoitava kohde on yleensä toistuva kuljetus, jossa kuorma ja lähtö- sekä määränpääpisteet ovat riittävän selkeitä.
- Kartoita tila ja rakenna digitaalinen ympäristökuva. AMR voi muodostaa kartan LiDARin ja muiden antureiden avulla ilman kiinteitä apumerkkejä. Kartoituksessa on silti tunnistettava kapeat kohdat, ovet, paloturvallisuuteen liittyvät alueet, latauspisteet, lattian epätasaisuudet ja trukkien risteykset. Kolmiulotteinen pistepilvi auttaa arvioimaan kulkukelpoisuutta ja testaamaan reittejä ennen tuotannon häiritsemistä.
- Testaa yksi pilottireitti tuotannon rinnalla. Valitse materiaalivirta, jonka voi erottaa muista prosesseista ja jonka onnistumista voidaan mitata. Aloita rajatuilla työvuoroilla, seuraa poikkeamia ja anna tuotannon henkilöstölle mahdollisuus ilmoittaa ongelmakohdista. Pilottia ei pidä arvioida vain sillä perusteella, liikkuuko robotti, vaan sillä, väheneekö odotus, paraneeko toimitusvarmuus ja vapautuuko henkilöstö arvoa tuottavampaan työhön.
- Liitä ratkaisu MES- ja ERP-ohjelmistoihin. Toimiva järjestelmä tarvitsee tehtävien hallinnan, kuormien tunnistamisen ja palautteen kuljetuksen toteutumisesta. Rajapinnat voivat yhdistää AMR-laivuehallinnan varastonhallintaan, tuotannonohjaukseen ja toiminnanohjaukseen. Integraatiossa on sovittava myös käyttöoikeudet, lokitiedot, poikkeustilanteet, tietosuoja ja kyberturvallisuus. Avoimet rajapinnat, kuten VDA 5050 -yhteensopivuus silloin kun se soveltuu hankkeeseen, voivat helpottaa usean laitetyypin hallintaa.
- Perehdytä henkilöstö ja skaalaa laivueeksi. Käyttäjien on tiedettävä, miten tehtäviä seurataan, miten kuorma asetetaan oikein ja miten robotti pysäytetään turvallisesti. Kun ensimmäinen reitti toimii, seuraavat kuljetukset voidaan lisätä vaiheittain. Laivuehallinnan on kyettävä priorisoimaan tehtäviä, tasapainottamaan latausta ja välttämään ruuhkia. Skaalaus kannattaa tehdä mittareiden perusteella, ei pelkästään robottilukumäärää kasvattamalla.
Käytännössä tämä tarkoittaa, että käyttöönotto voidaan sovittaa tuotannon huoltoseisokkeihin ja muihin luonnollisiin muutoshetkiin. Kartoitus, ohjelmistotestaus ja henkilöstön koulutus voidaan tehdä ennen ensimmäisen robotin siirtymistä tuotantoalueelle. Näin fyysinen käyttöönotto jää rajatuksi, eikä koko tehdasta tarvitse sulkea samalla kertaa.
Taloudellisessa arvioinnissa huomioi laitteen lisäksi ohjelmisto, integraatio, lataus, kunnossapito, koulutus, varaosat, turvallisuusmuutokset ja mahdollinen tuotannon hidastuminen pilotin aikana. Hyötyjä ovat säästetty työaika, pienempi trukkiliikenteen määrä, parempi toimitusvarmuus, vähentyneet virheet ja mahdollisuus siirtää työntekijöitä ergonomisesti parempiin tehtäviin. Takaisinmaksuaikaa ei pidä luvata yleisellä prosenttiluvulla, vaan se on laskettava yrityksen todellisista kuljetusmääristä ja työvuorokustannuksista.
Näin viet sisälogistiikan automatisoinnin käytäntöön fiksusti
Brownfield-tehtaan automaatio ei enää automaattisesti tarkoita kuukausien lattiaremonttia, uutta kaapelointia ja pitkää tuotantoseisokkia. AMR:n ohjelmistopohjainen navigointi voi pienentää kiinteistömuutosten tarvetta ja tehdä pilotoinnista nopeampaa. Etu toteutuu kuitenkin vain, jos kartoitus, turvallisuus, lattian soveltuvuus ja järjestelmäintegraatio suunnitellaan yhdessä.
Teknologia kannattaa valita käyttötapauksen mukaan. Vakaalla, suoraviivaisella ja vuosia muuttumattomana pysyvällä linjalla AGV voi olla selkeä ja kustannustehokas vaihtoehto. Muuttuvassa tuotannossa, jaetuissa työtiloissa ja useiden materiaalivirtojen ympäristössä AMR tarjoaa yleensä enemmän joustavuutta. Lopullinen päätös tehdään mitattujen kuljetustarpeiden, ympäristön riskien ja tavoitellun muutosnopeuden perusteella.
Tarkistuslista ennen hankinnan lukitsemista:
- Onko materiaalivirta mitattu vähintään työvuoro- ja viikkotasolla?
- Onko pilottireitille määritelty selkeät lähtötilan ja tavoitetilan mittarit?
- Onko lattian kunto, kynnykset, kaltevuudet ja liukkaus tarkistettu käytännössä?
- Onko ihmisten, trukkien ja robottien yhteinen liikenne analysoitu?
- Onko MES-, ERP- tai WMS-integraatiolle määritelty rajapinnat ja vastuut?
- Onko henkilöstölle annettu rooli käyttöönotossa, poikkeamien ilmoittamisessa ja kehittämisessä?
- Onko laivueen laajennettavuus, lataus, kunnossapito, kyberturvallisuus ja tietojen hallinta dokumentoitu?
Fiksuin seuraava askel on valita yksi toistuva ja mitattava kuljetustehtävä, kuvata nykytila ja pyytää toimittajilta ratkaisu, joka voidaan testata tuotannon rinnalla. Kun ensimmäinen pilotti todistaa hyödyn, sisälogistiikkaa voidaan laajentaa vaiheittain ilman raskaita infrastruktuuri-investointeja. Tällöin automaatio ei ole erillinen tehdasremontti, vaan hallittu ohjelmisto- ja mobiiliratkaisu, joka kehittyy tuotannon mukana.

